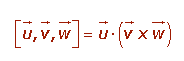lunes, 20 de febrero de 2017

3.7 Teorema de Varignon


   La propiedad distributiva de los productos vectoriales se puede emplear para determinar el momento de la resultante de varias fuerzas concurrentes. Si las fuer zas F1, F2, . . . se aplican en el mismo punto A y si se representa por r al vector de posición A, a partir de la ecuación se puede concluir que

 r (F1+F2+....)=r x F1 + r x F2....


    Esto es, el momento con respecto a un punto dado O de la resultante de varias fuerzas concurrentes es igual a la suma de los momentos de las distintas fuerzas con respecto al mismo punto O.


Ejemplo:


3.8 Componentes Rectangulares

    En general, la determinación del momento de una fuerza en el espacio se simplifica en forma considerable si el vector de fuerza y el vector de posición a partir de su punto de aplicación se descomponen en sus componentes rectangulares x, y y z. Por ejemplo, considere el momento Mo con respecto a O de una fuerza F con componentes Fx, Fy y Fz que está aplicada en el punto A de cooredenads x, y y z.


Se observa que las componentes del vector de posición r son iguales, respectivamente, a las cooredenadas x, y y z del punto A, se escribe

r = xi + yj + zk -----> (3.15)
F = Fxi + Fyj + Fzk ------> (3.16)

Al sustituir a r y a F a partir de (3.15) y (3.16) en

Mo = r X F

se puede escribir el momento Mo de F con respecto a O de la siguiente forma


Mo = Mxi + Myj + Mzk

donde las componentes escalares Mx, My y Mz están definidas por las relaciones:


3.9 Producto Escalar de dos Vectores

    El producto escalar de dos vectores P y Q se definen como el producto de las magnitudes de P y Q y el coseno del angulo teta formado por P y Q. El producto escalar de P y Q se denota mediante P ·Q.

 Entonces se escribe P · Q = PQ coseno teta. 

3.10 Producto Triple Mixto de Vectores


    El producto mixto de los vectores vector u,  y w es igual al producto escalar del primer vector por el producto vectorial de los otros dos.

El producto mixto se representa por [vector u, , w].


      El producto mixto de tres vectores es igual al determinante que tiene por filas las coordenadas de dichos vectores respecto a una base ortonormal.


3.11 Momento de una Fuerza con respecto a un Eje

    La fuerza que se aplica a un eje en particular cuanta con un brazo de palanca el cual se considera que es la distancia perpendicular que hay de la línea de acción de la fuerza al eje de rotación, este determina la eficacia de una fuerza dada para provocar el movimiento de rotación.

Ejemplos de ello lo son:


  • Si se ejerce una fuerza de 20 N sobre un cable enrollado alrededor de un tambor de 120 mm.¿Cuál es el momento de torsión producido aproximadamente al centro del tambor?


Solución:

  Note que la línea de acción de la fuerza de 20 N es perpendicular al diámetro del tambor. Por lo tanto, el brazo de palanca es igual al radio del tambor. Si se convierte el diámetro a metros (0.12m), el radio es de 0.06 m. El momento de torsión se calcula:

T= F x r =-(20 N) (0.06 m)= -1.20 N . m

Resultado=-1.20 N.m

*Nota:

El momento de torsión es negativo porque tiende a causar una rotación en el  sentido contrario a las manecillas del reloj.

3.12 Momento de un Par


   Las fuerzas que no tienen una línea de acción común producen una resultante del momento de torsión, además de una resultante de la fuerza traslacional. Cuando las fuerzas aplicadas actúan en el
mismo plano, el momento de torsión resultante es la suma algebraica de los momentos de torsión  positivos y negativos debido a cada fuerza.


Ejemplo:

Determinar el momento de torsión resultante en A debido a las fuerzas de 60 N y 80 N de la siguiente figura:


Solución:

Se traza un diagrama de cuerpo libre y se construyen los brazos de palanca r1 y r2. La longitud de los brazos de palanca son:

r1= (12 cm) sen 50 = 9.19 cm
r2= (10 cm) sen 70= 9.40 cm


Si se considera A como eje de rotación. El momento de torsión debido a F1 es negativo y el causado por F2 es positivo. El momento de torsión resultante se encuentra así:


tR= t1 + t2= F1r1 + F2r2

=-(60 N)(9.19 cm)+(80N)(9.40cm)
=-552 N . cm + 752 N . cm
=200 N . cm

*Resultado= momento de torsión resultante 2 N . m


3.13 Pares Equivalentes


    Cualquier fuerza F que actúa en un punto A de un cuerpo rígido puede reemplazarse por un sistema fuerza-par en un punto arbitrario O el cual consta de la fuerza F aplicada en O y un par de momento Mo, igual al momento de la fuerza F en su posición original con respecto a O; se debe señalar que la fuerza F y el vector de par M0 siempre son perpendiculares entre sí.

  Para que un par se equivalente a otro se debe cumplir:

 • Magnitud del momento resultante igual

 • Sentido de giro del momento el mismo. 


• Estar en planos paralelos